สินค้า
การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์
  • การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์

การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์

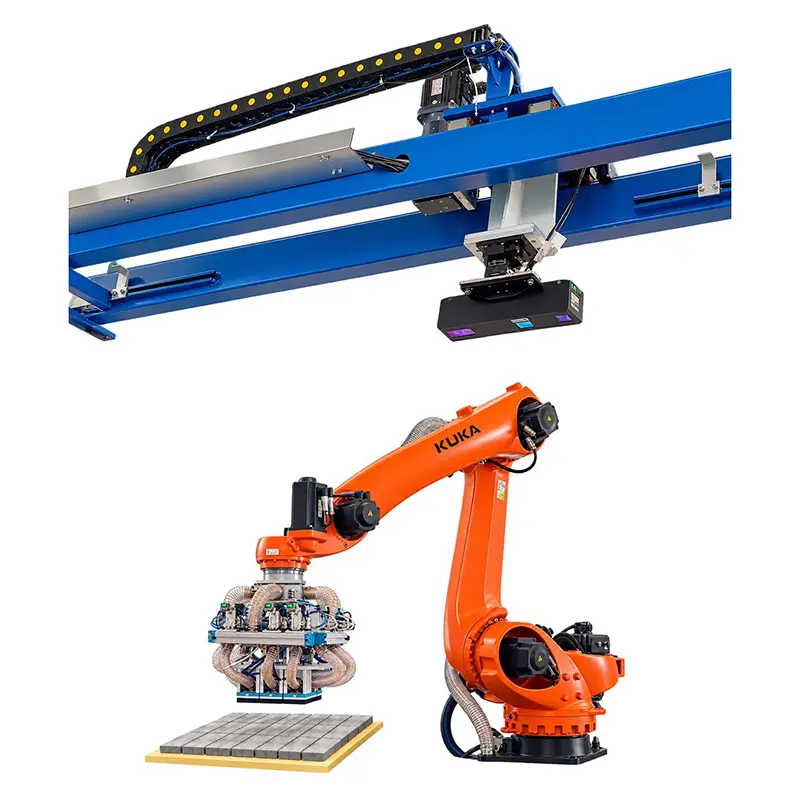
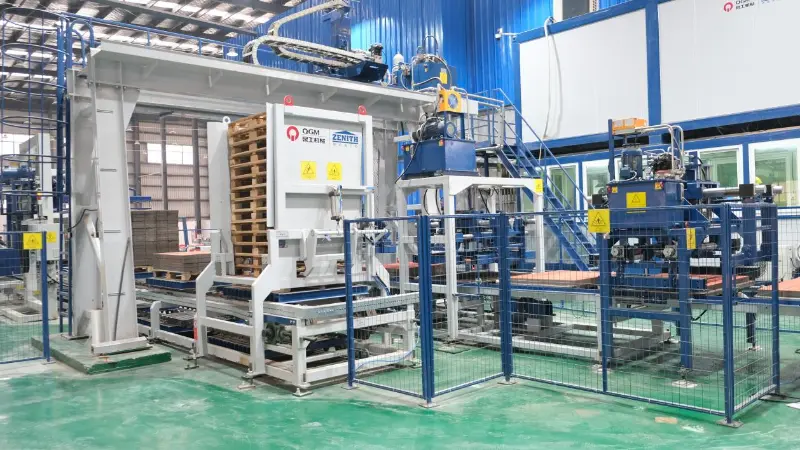
การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์ผสมผสานการมองเห็นเครื่องจักร 2D/3D การตรวจจับข้อบกพร่องของ AI และหุ่นยนต์ KUKA เพื่อระบุข้อบกพร่องที่พื้นผิวและนำบล็อกคอนกรีตที่ชำรุดออกโดยอัตโนมัติ เหมาะสำหรับการควบคุมคุณภาพแบบอัตโนมัติในสายการผลิตแบบบล็อกและปูผิวทาง

    ที่การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์ผสานรวมการจดจำข้อบกพร่องโดยใช้ AI เข้ากับการจัดการด้วยหุ่นยนต์นำทางด้วยการมองเห็นสำหรับการตรวจสอบคุณภาพอัตโนมัติของบล็อกคอนกรีต หินปูพื้น และผลิตภัณฑ์คอนกรีตอื่นๆ เมื่อรวมการมองเห็นเครื่องจักร 2D/3D การระบุข้อบกพร่องอัจฉริยะ และหุ่นยนต์อุตสาหกรรมของ KUKA ระบบจะตรวจจับข้อบกพร่องของผลิตภัณฑ์และดำเนินการคัดแยกอัตโนมัติตามผลการตรวจสอบ


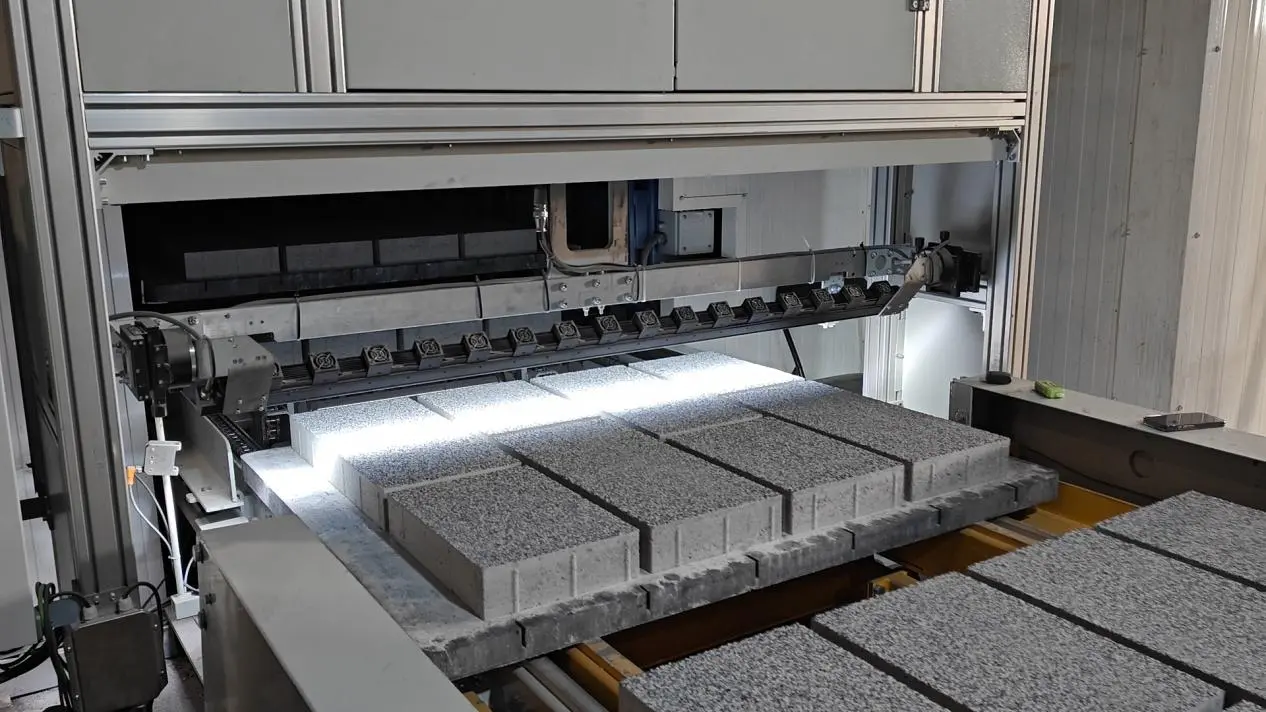
    การถ่ายภาพความละเอียดสูงและการวัดพื้นผิว 3 มิติจะบันทึกข้อมูลพื้นผิวของผลิตภัณฑ์โดยละเอียดสำหรับการวิเคราะห์การเรียนรู้เชิงลึกของ AI ระบบจะระบุรอยแตกร้าว ขอบและมุมที่บิ่น ความแปรผันของสี การเกาะติดของพื้นผิว ความไม่สม่ำเสมอ และความผิดปกติของพื้นผิวอื่นๆ ที่มองเห็นได้ โดยให้ข้อมูลการตรวจสอบสำหรับการคัดแยกในภายหลัง


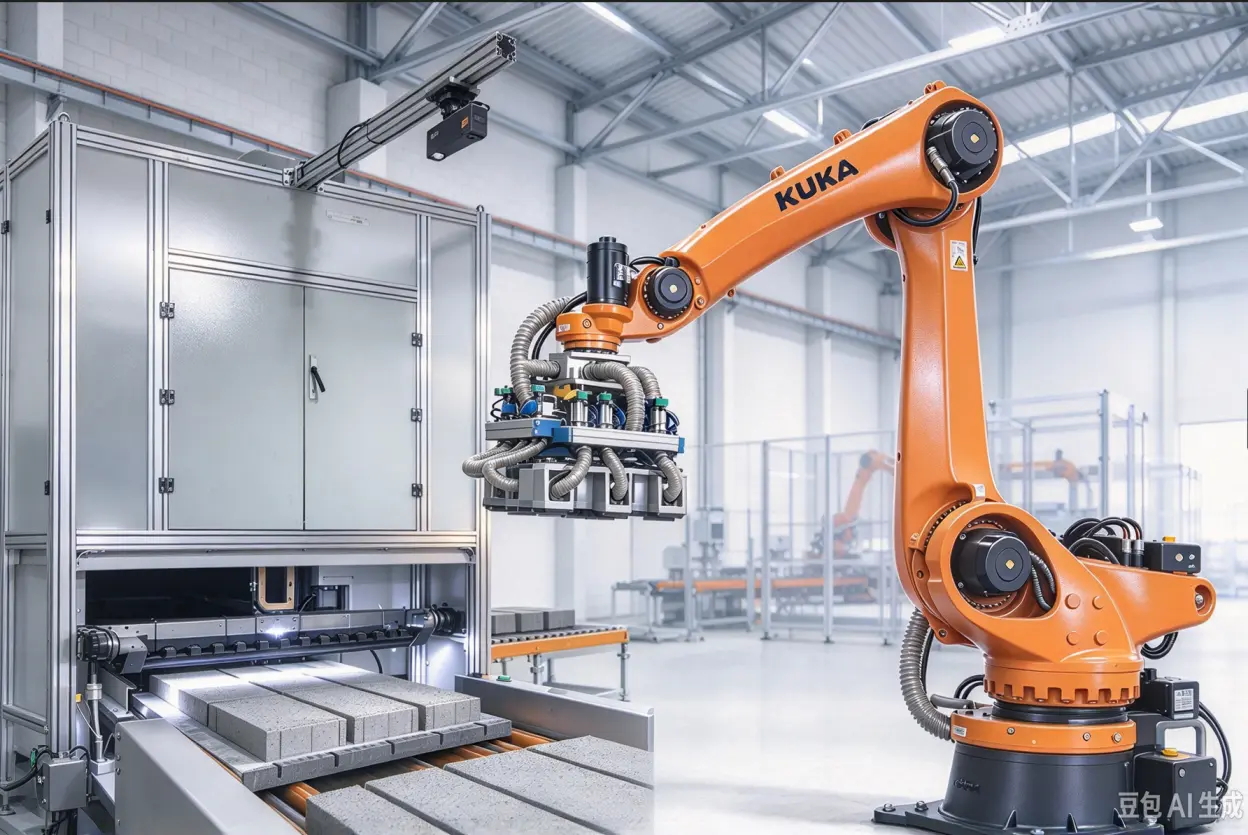
    เมื่อระบุผลิตภัณฑ์ที่มีข้อบกพร่องแล้ว การวางตำแหน่งตามการมองเห็นจะนำทางหุ่นยนต์ไปยังตำแหน่งที่เกี่ยวข้อง เมื่อติดตั้งอุปกรณ์จับยึดแบบสุญญากาศ หุ่นยนต์จะหยิบบล็อกที่ชำรุดโดยอัตโนมัติและแทนที่ด้วยผลิตภัณฑ์ที่ผ่านการรับรอง ที่การตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์ดังนั้นจึงรวมการตรวจจับข้อบกพร่องด้วยภาพเข้ากับการจัดการผลิตภัณฑ์อัตโนมัติในกระบวนการประสานงานเดียว


    วิชันซิสเต็ม กลไกการยกพาเลท และหุ่นยนต์อุตสาหกรรมสื่อสารผ่าน Profinet Industrial Ethernet เพื่อประสานการกำหนดตำแหน่ง การหยิบ การจัดการ และการจัดวาง ด้วยการผสานรวมการตรวจสอบ การจดจำ และการดำเนินการด้วยหุ่นยนต์ ระบบตรวจสอบคุณภาพ AI และระบบคัดแยกด้วยหุ่นยนต์ มอบโซลูชันที่ใช้งานได้จริงในการลดการแทรกแซงด้วยตนเองในการคัดแยกผลิตภัณฑ์อย่างเป็นรูปธรรม


    ข้อมูลจำเพาะทางเทคนิค

    พารามิเตอร์

    ข้อมูลจำเพาะ

    ความแม่นยำในการตรวจสอบความเรียบของพื้นผิว

    ≤1 มม

    มุมมองการสแกนครั้งเดียว

    1.5 ม

    ความเสียหายขั้นต่ำที่ตรวจพบได้ที่ขอบหรือมุม

    ≥10 มม

    ขนาดรอยแตกร้าวบนพื้นผิวขั้นต่ำที่ตรวจพบได้

    10 × 1 มม

    ความแปรผันของสีที่ตรวจพบได้ขั้นต่ำหรือการติดพื้นผิว

    ≥5 มม

    หุ่นยนต์อุตสาหกรรม

    คูก้า

    โหลดการหยิบสูงสุดต่อการทำงาน

    <200 กก


    ข้อดีทางเทคนิค

    1. การตรวจสอบด้วยภาพและเรขาคณิตด้วยการมองเห็น 2D/3D

    การถ่ายภาพ 2D ความละเอียดสูงจะบันทึกคุณลักษณะของผลิตภัณฑ์ที่มองเห็นได้ ในขณะที่การวัดพื้นผิว 3D จะประเมินรูปทรงของพื้นผิว


    วิธีการแบบผสมผสานนี้ใช้เพื่อระบุข้อบกพร่องประเภทต่างๆ รวมถึงรอยแตกที่มองเห็นได้ ขอบและมุมที่บิ่น การแปรผันของสี การเกาะติดของพื้นผิว ความไม่สม่ำเสมอ และความผิดปกติของพื้นผิว


    การใช้ทั้งข้อมูลภาพและเรขาคณิตทำให้ระบบสามารถตรวจสอบได้มากกว่ารูปลักษณ์ภายนอกเพียงอย่างเดียว

    2. AI Deep Learning สำหรับคุณสมบัติพื้นผิวที่ซับซ้อน

    ระบบใช้อัลกอริธึมการเรียนรู้เชิงลึกของ AI ที่ได้รับการฝึกอบรมและปรับให้เหมาะสมกับตัวอย่างข้อบกพร่อง อัลกอริธึมได้รับการออกแบบมาเพื่อรองรับความแตกต่างในประเภทบล็อกคอนกรีต สี และพื้นผิว


    เมื่อเปรียบเทียบกับวิธีการตรวจสอบแบบเดิมๆ ที่ยึดตามกฎตายตัวเพียงอย่างเดียว การจดจำด้วย AI จะช่วยแก้ไขรูปแบบข้อบกพร่องที่ซับซ้อน และลดผลบวกลวงและการตรวจจับที่พลาดไป


    ประสิทธิภาพการจดจำที่แท้จริงขึ้นอยู่กับการตั้งค่าการตรวจสอบและคุณลักษณะข้อบกพร่องที่แสดงในข้อมูลการฝึกอบรม ข้อมูลจำเพาะที่ให้มาไม่ได้ระบุอัตราการรับรู้ข้อบกพร่องเป็นตัวเลข

    3. การกำจัดผลิตภัณฑ์ที่มีข้อบกพร่องโดยอัตโนมัติ

    หุ่นยนต์อุตสาหกรรมใช้อุปกรณ์จับยึดแบบสุญญากาศในการหยิบและถอดบล็อกที่ชำรุด


    การดำเนินการนี้เป็นอัตโนมัติช่วยลดความจำเป็นของผู้ปฏิบัติงานในการระบุและนำผลิตภัณฑ์ที่ไม่เป็นไปตามข้อกำหนดด้วยตนเองในขั้นตอนการตรวจสอบ

    4. การทดแทนด้วยผลิตภัณฑ์ที่ผ่านการรับรอง

    หลังจากนำผลิตภัณฑ์ที่มีข้อบกพร่องออก หุ่นยนต์สามารถวางผลิตภัณฑ์ที่มีคุณสมบัติเหมาะสมในตำแหน่งที่เกี่ยวข้องได้


    ลำดับการตรวจสอบและการคัดแยกจึงรวมการระบุข้อบกพร่องเข้ากับการเปลี่ยนผลิตภัณฑ์อัตโนมัติ ตามกระบวนการจัดการที่กำหนดค่าไว้ของระบบ

    5. การควบคุมการประสานงานผ่าน Profinet

    Profinet Industrial Ethernet ช่วยให้สามารถสื่อสารและควบคุมการประสานงานระหว่างระบบวิชันซิสเต็ม กลไกการยกพาเลท และหุ่นยนต์อุตสาหกรรม


    ส่วนประกอบเหล่านี้ทำงานร่วมกันเพื่อรองรับการวางตำแหน่ง การหยิบ การจัดการ และการวางตำแหน่ง การจัดการที่มีการประสานงานนี้เป็นพื้นฐานสำหรับการบูรณาการการตรวจสอบและการคัดแยกเข้ากับสายการผลิตแบบอัตโนมัติ

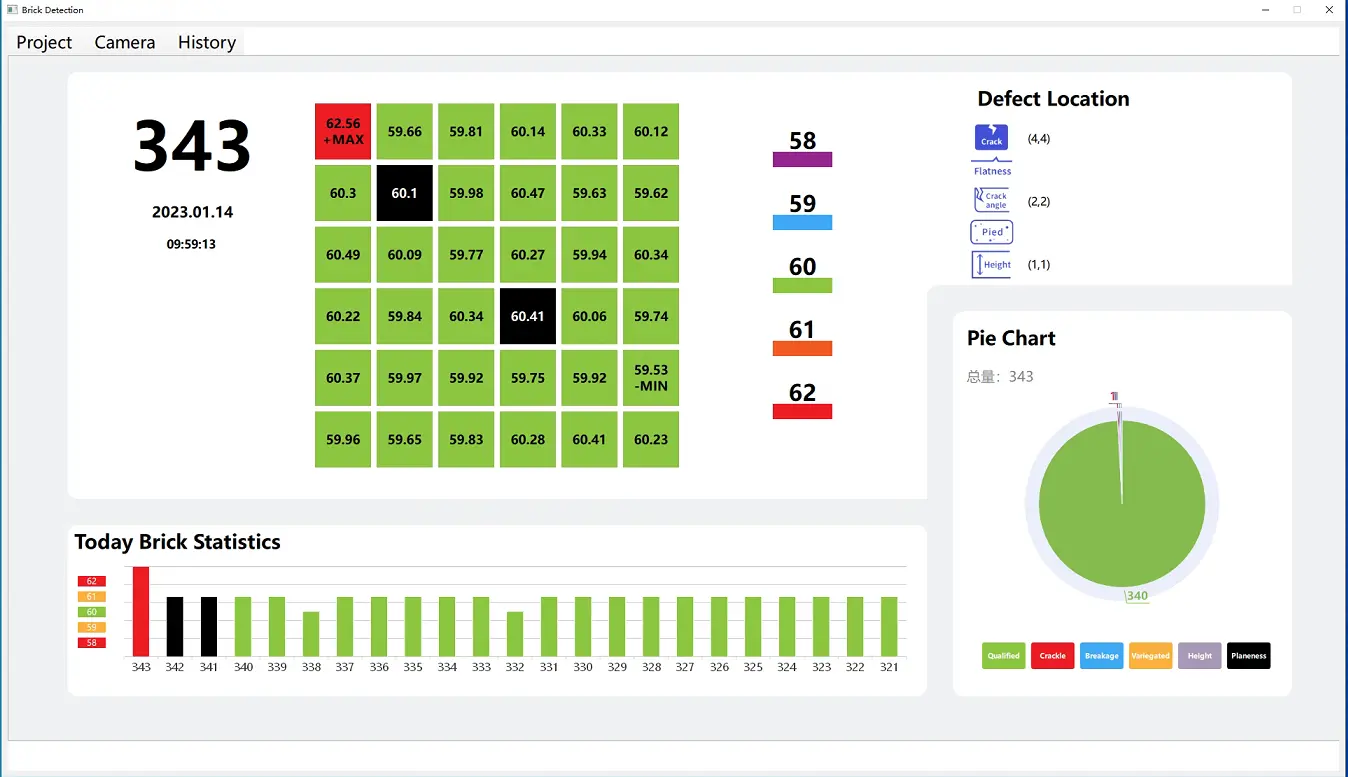
    6. ข้อมูลการตรวจสอบและบันทึกทางประวัติศาสตร์

    ระบบแสดงผลการตรวจสอบแบบเรียลไทม์และรองรับการจัดเก็บข้อมูลอัตโนมัติ การสืบค้นประวัติ และสถิติคุณภาพ


    ฟังก์ชันเหล่านี้ช่วยเก็บข้อมูลการตรวจสอบเพื่อการตรวจสอบและการจัดการคุณภาพในภายหลัง


    7. ตำแหน่งการติดตั้งที่ยืดหยุ่น

    ระบบสามารถติดตั้งได้หลังจากการขึ้นรูปหรือหลังจากการบ่ม ขึ้นอยู่กับข้อกำหนดในการผลิต


    ตำแหน่งการติดตั้งและการจัดการที่เหมาะสมขึ้นอยู่กับโครงร่างสายการผลิต ขนาดผลิตภัณฑ์ วิธีการลำเลียง และพื้นที่ว่าง


    เชื่อมต่อการตรวจสอบกับการเรียงลำดับอัตโนมัติ

    การตรวจสอบคุณภาพด้วยภาพและระบบคัดแยกอัจฉริยะของ QGM ผสมผสานการจดจำข้อบกพร่อง การกำหนดตำแหน่งตามการมองเห็น การจัดการด้วยหุ่นยนต์ และการจัดการข้อมูลคุณภาพ


    ด้วยการเชื่อมโยงผลการตรวจสอบเข้ากับการกำจัดผลิตภัณฑ์ที่มีข้อบกพร่องโดยอัตโนมัติและการเปลี่ยนผลิตภัณฑ์ที่มีคุณสมบัติเหมาะสม ระบบจึงสนับสนุนแนวทางบูรณาการมากขึ้นในการควบคุมคุณภาพผลิตภัณฑ์อย่างเป็นรูปธรรม


    ติดต่อ QGM เพื่อหารือเกี่ยวกับลำดับการจัดการด้วยหุ่นยนต์ ขนาดของผลิตภัณฑ์ การจัดการการลำเลียง และข้อกำหนดในการติดตั้งสำหรับสายการผลิตของคุณ

    ส่งคำถาม
    ข้อมูลติดต่อ
    หากคุณมีคำถามใดๆ เกี่ยวกับการเสนอราคาหรือความร่วมมือ โปรดส่งอีเมลหรือใช้แบบฟอร์มสอบถามต่อไปนี้ ตัวแทนฝ่ายขายของเราจะติดต่อคุณภายใน 24 ชั่วโมง
    X
    เราใช้คุกกี้เพื่อมอบประสบการณ์การท่องเว็บที่ดีขึ้น วิเคราะห์การเข้าชมไซต์ และปรับแต่งเนื้อหาในแบบของคุณ การใช้ไซต์นี้แสดงว่าคุณยอมรับการใช้คุกกี้ของเรา นโยบายความเป็นส่วนตัว
    ปฏิเสธยอมรับ